工程分析
空间吊梁设计
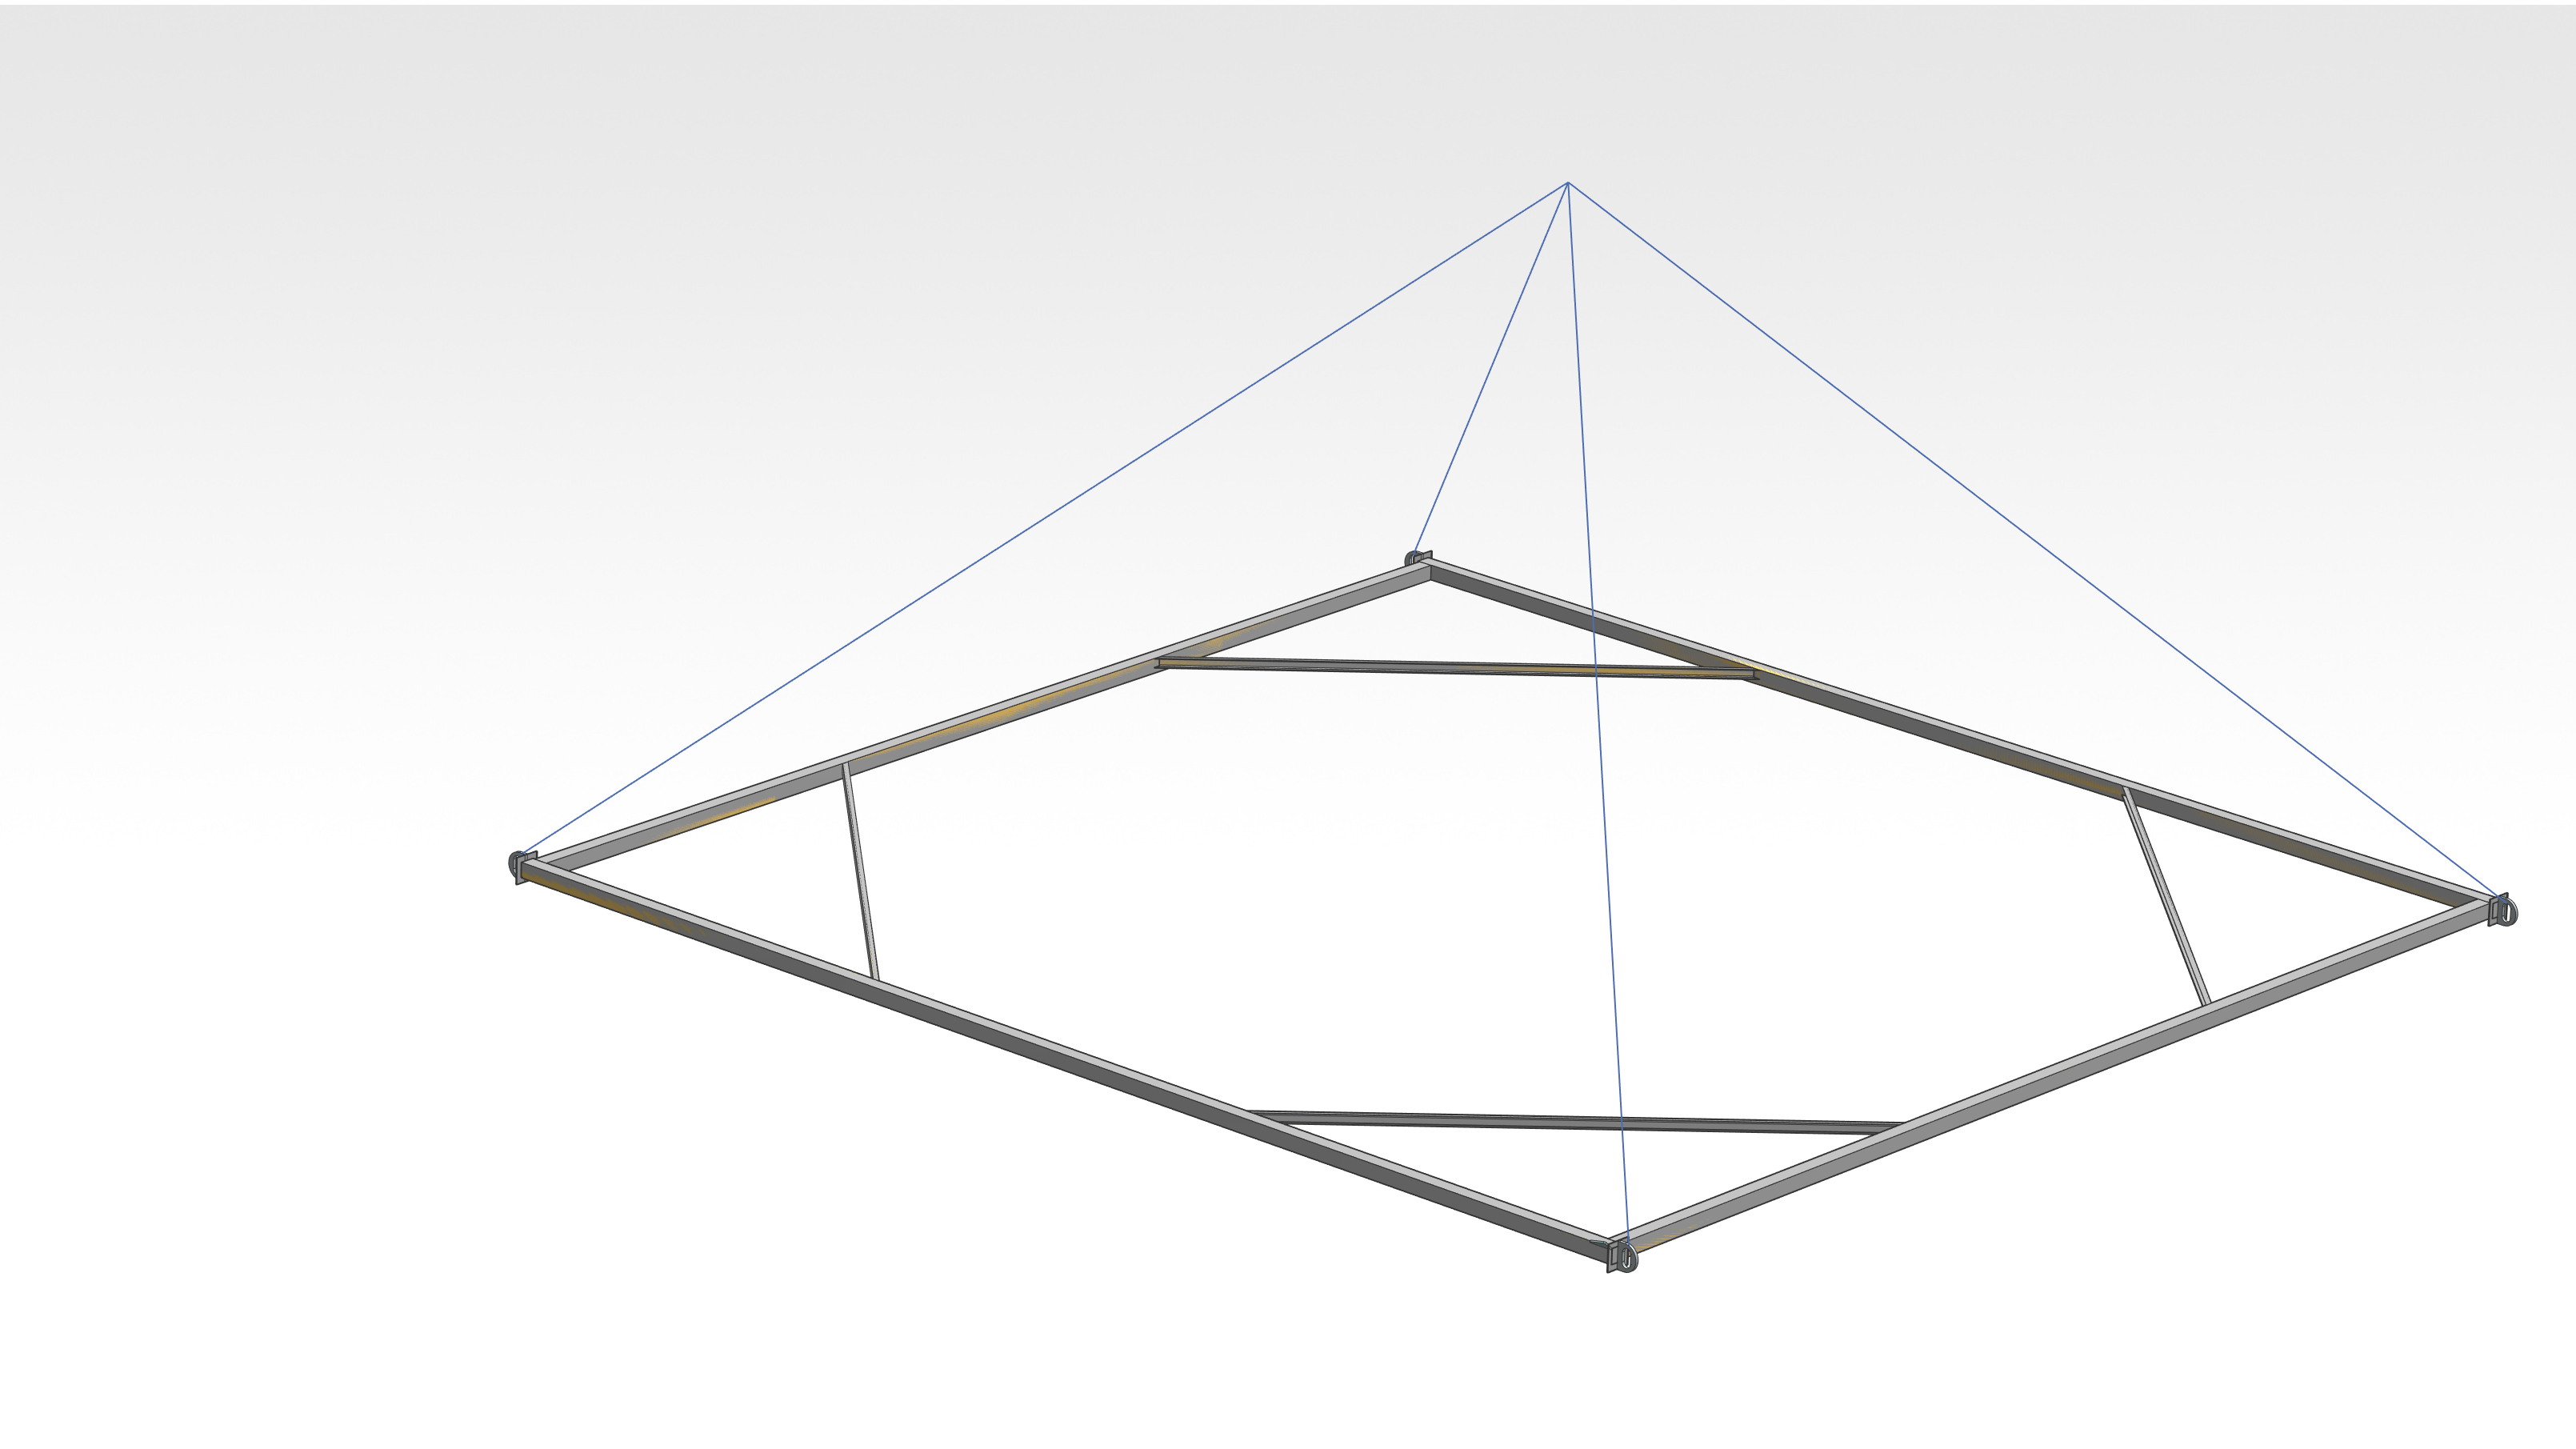
设计用于起吊重心偏移载荷并实现结构可控定位的空间吊梁。
01
文字 / 任务
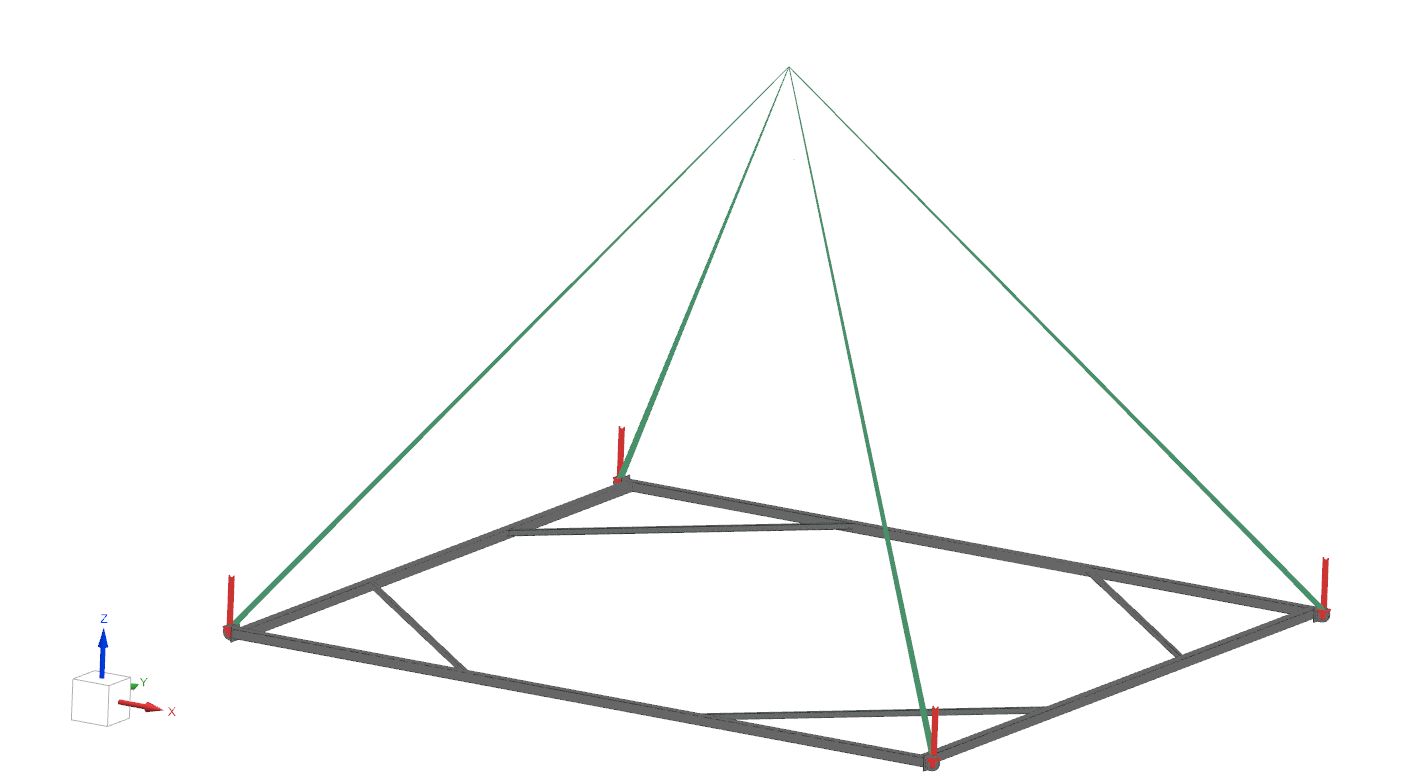
本计算的目的是模拟吊梁在起吊重心偏移的载荷时的工作状态,并评估将被吊结构调整至水平位置的可能性。吊钩悬挂点设定在吊梁中心位置,且不允许发生横向移动。为建立计算模型,将问题简化为“吊梁—链条支腿—载荷”系统。
02
分析 / 计算
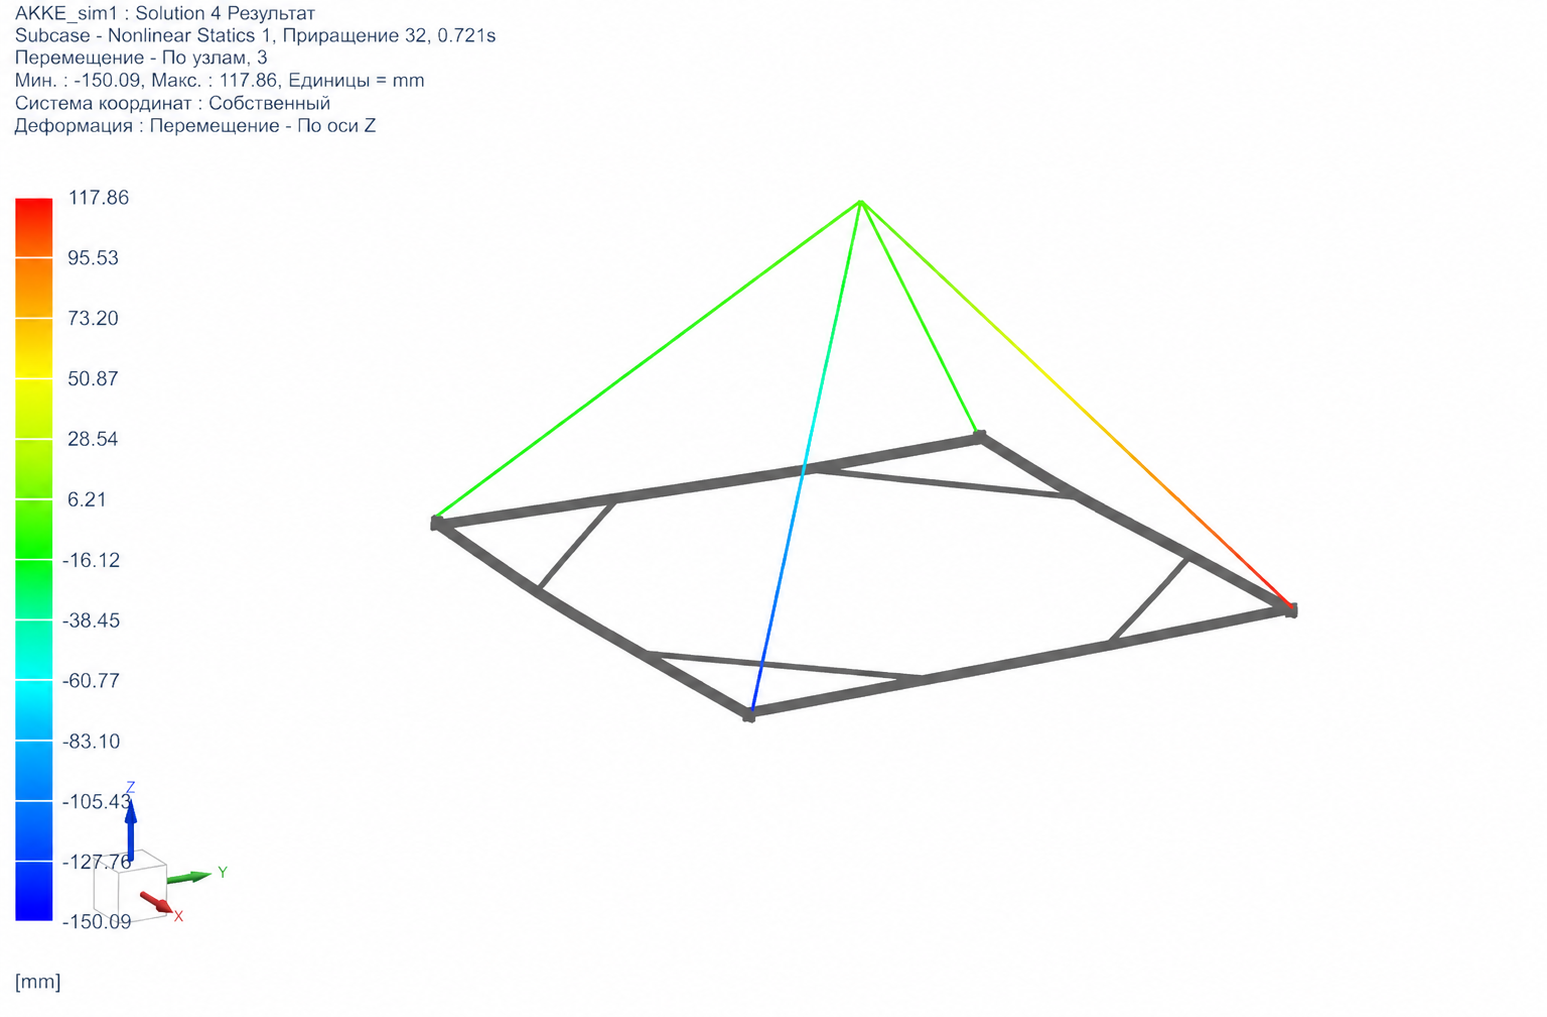
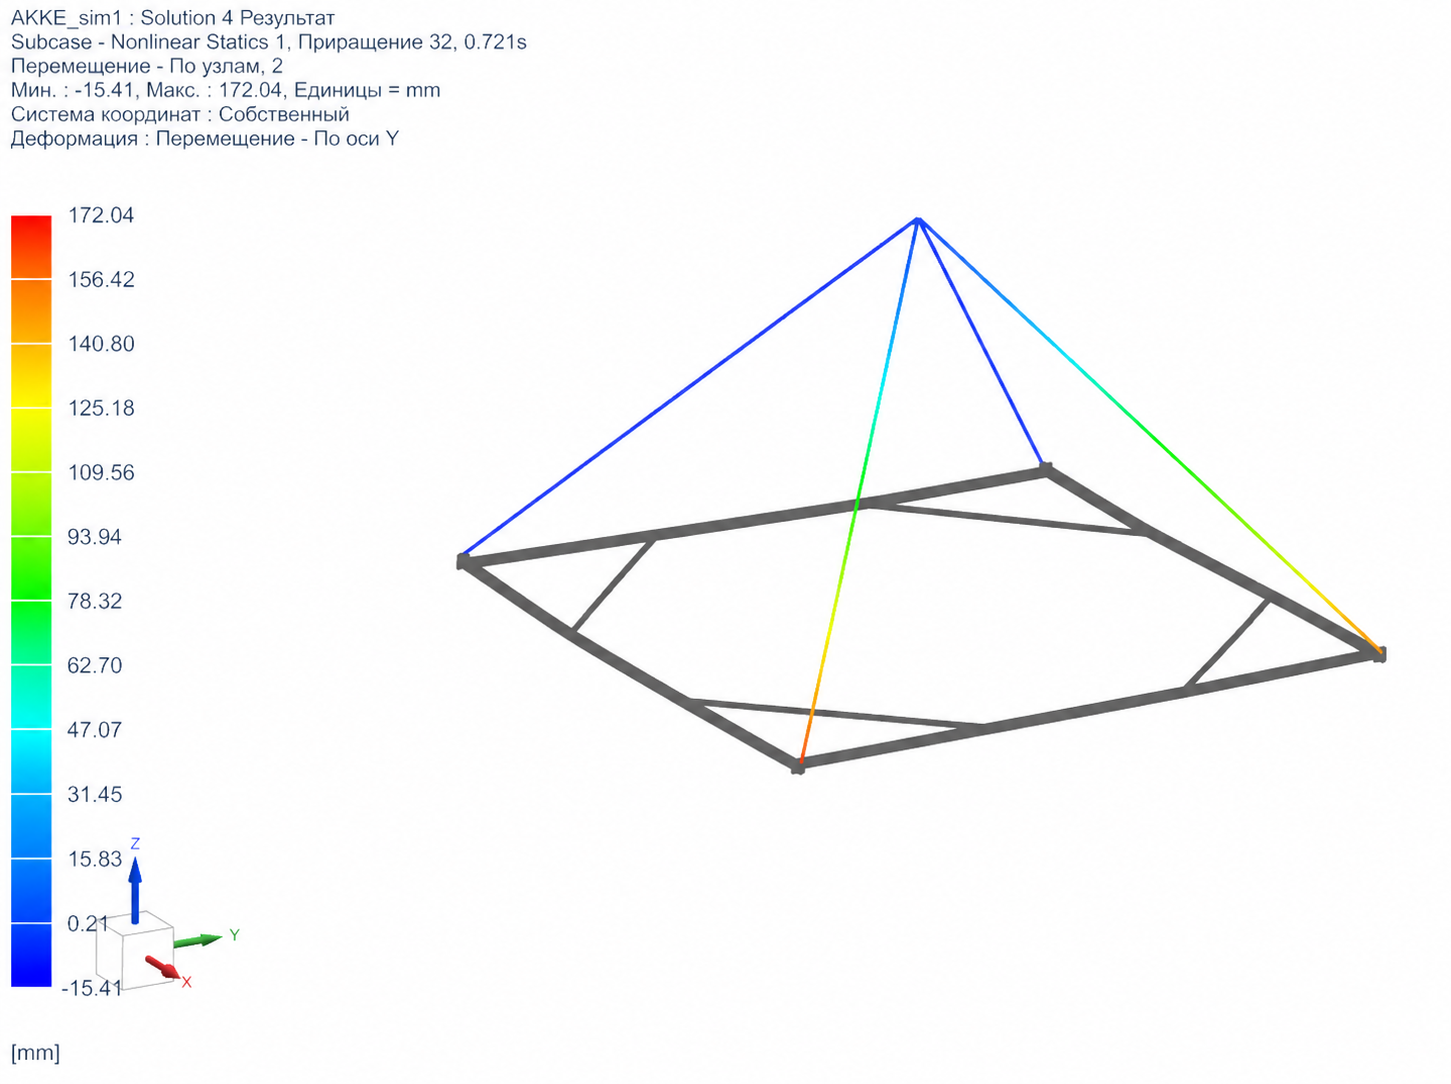
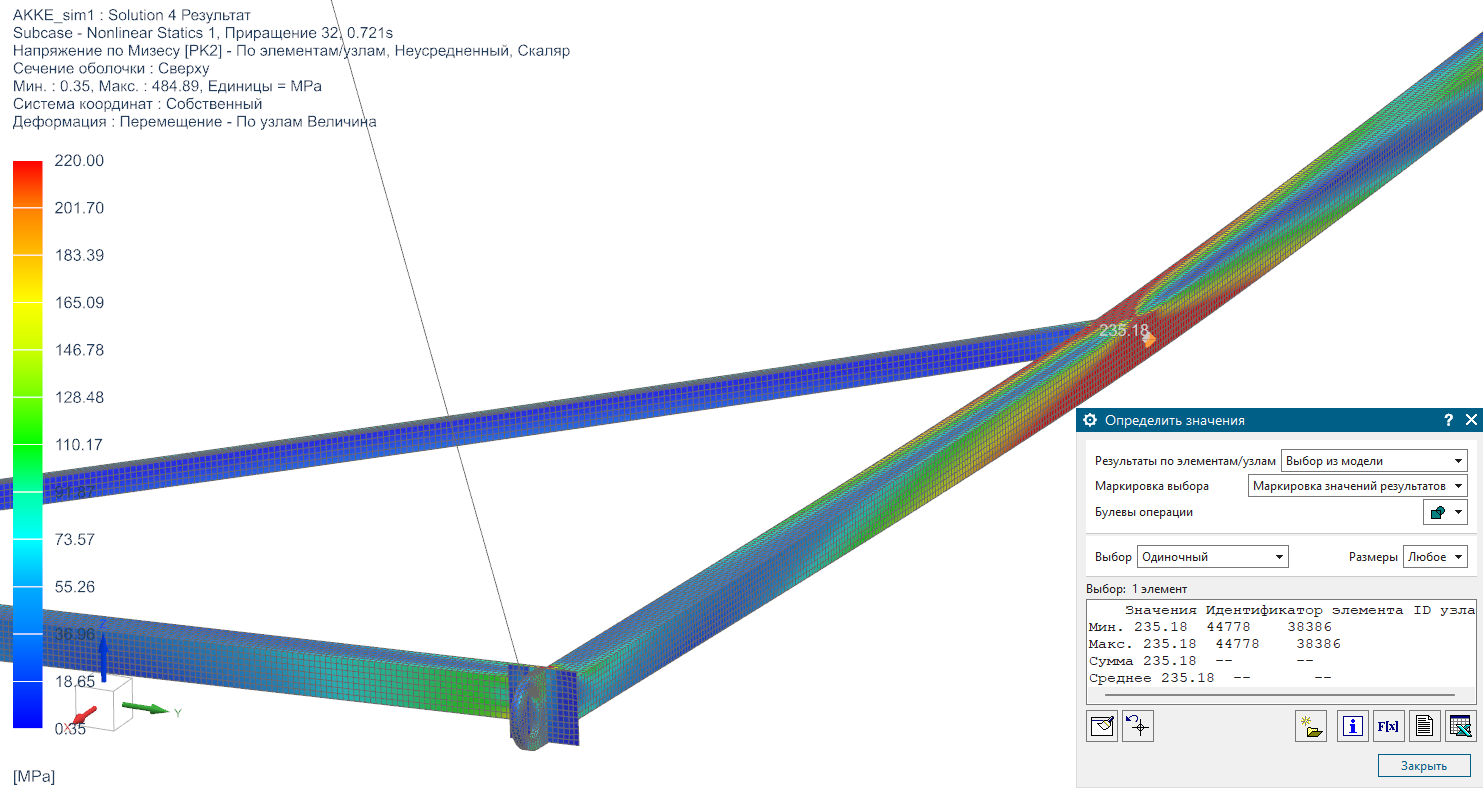
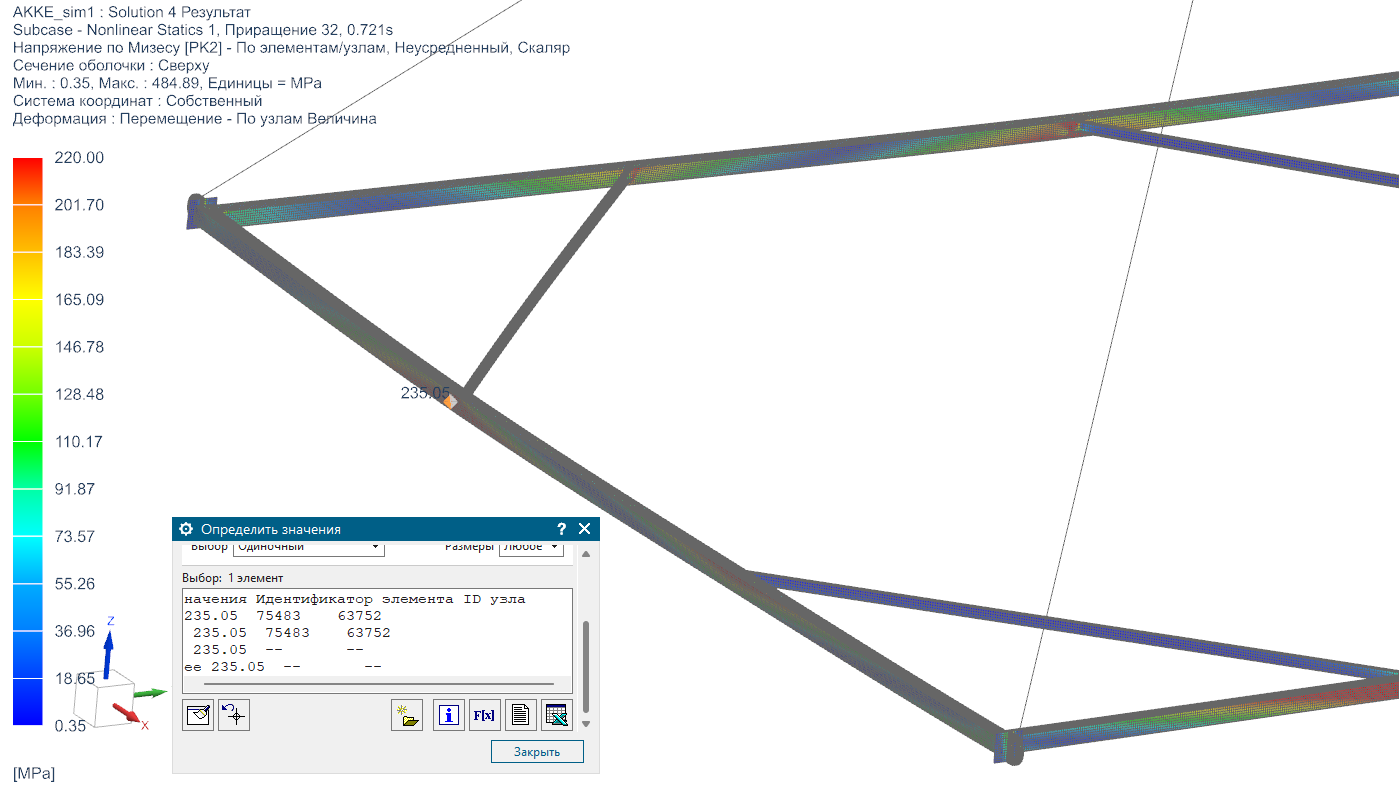
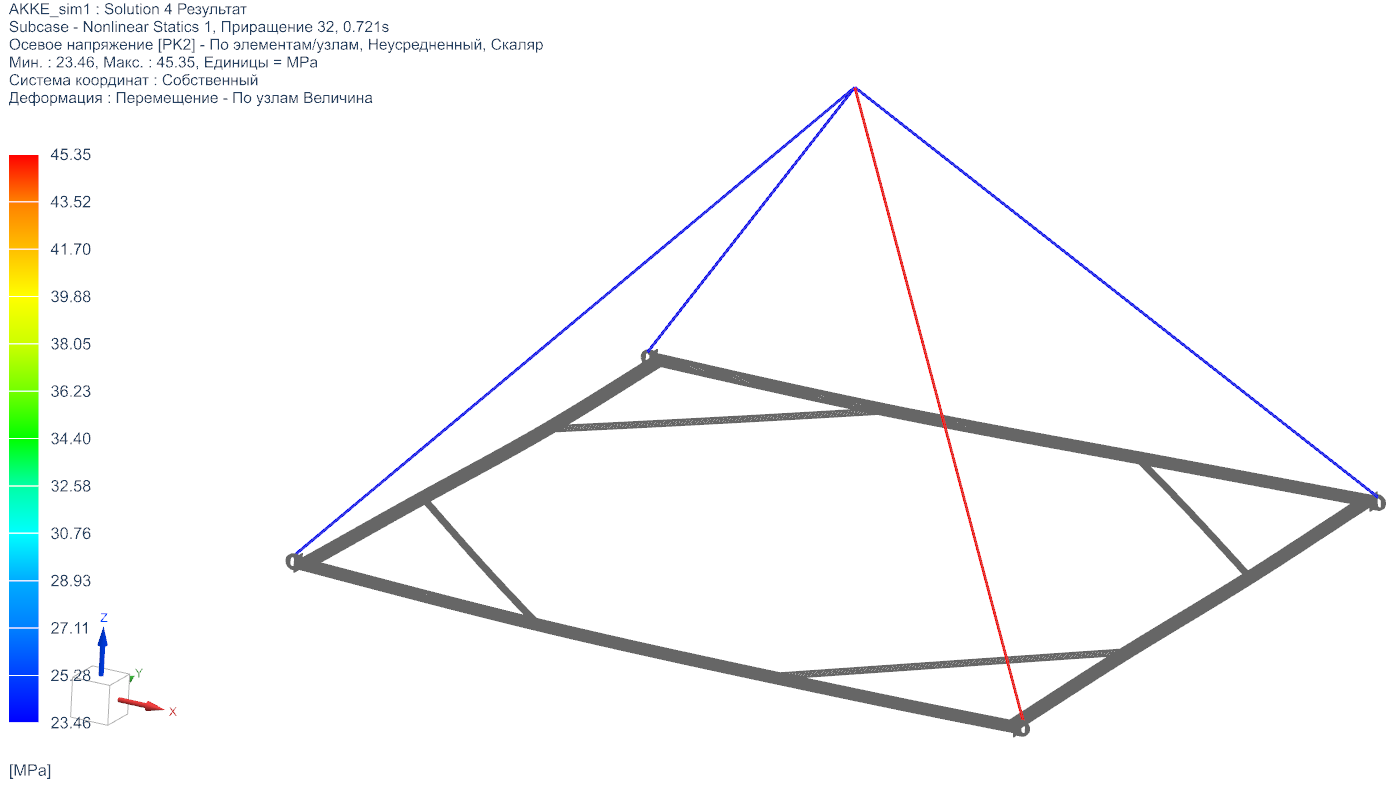
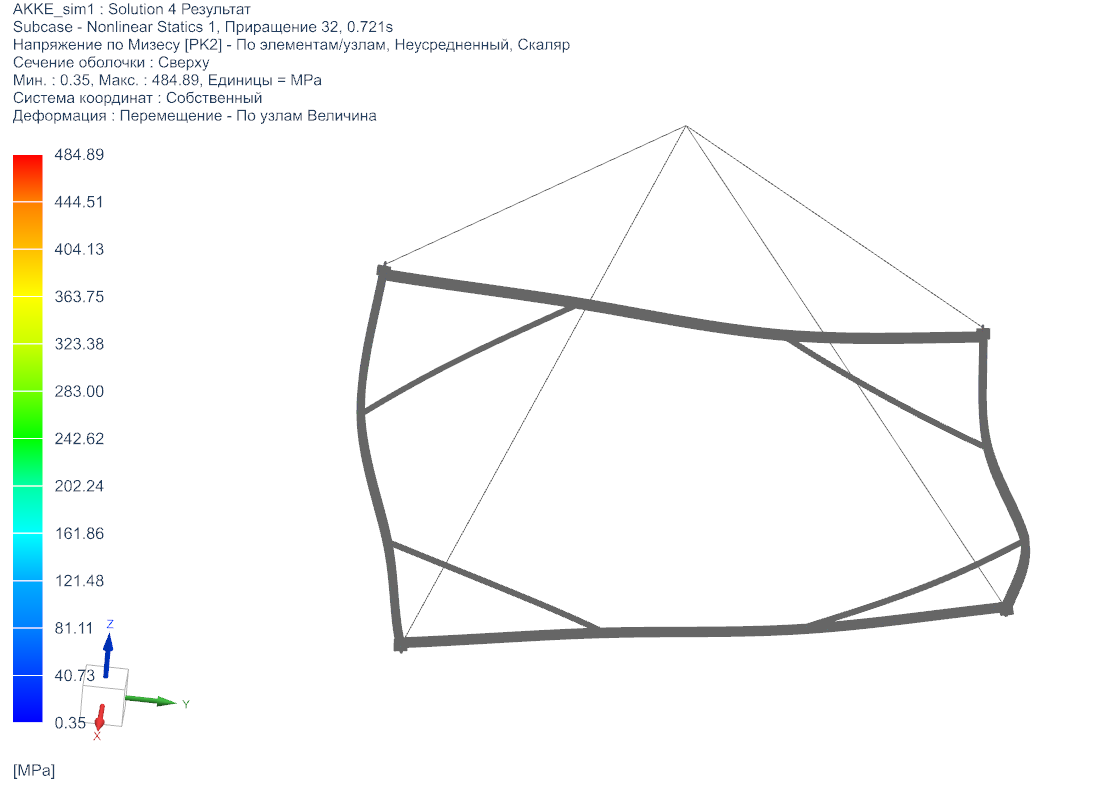
初始线性静力分析表明,在起吊重心偏移载荷时,该计算模型无法充分准确地反映系统的实际物理行为。因此,后续分析采用几何非线性计算模型。 链条支腿采用仅承受拉力的一维单元进行模拟。为评估吊梁的空间工作特性,对 Y 轴和 Z 轴方向的位移以及承载构件的应力—应变状态进行了分析。此外,还以 10:1 的比例显示放大的变形形态,以便直观展示结构变形的方向和特征。
03
图纸
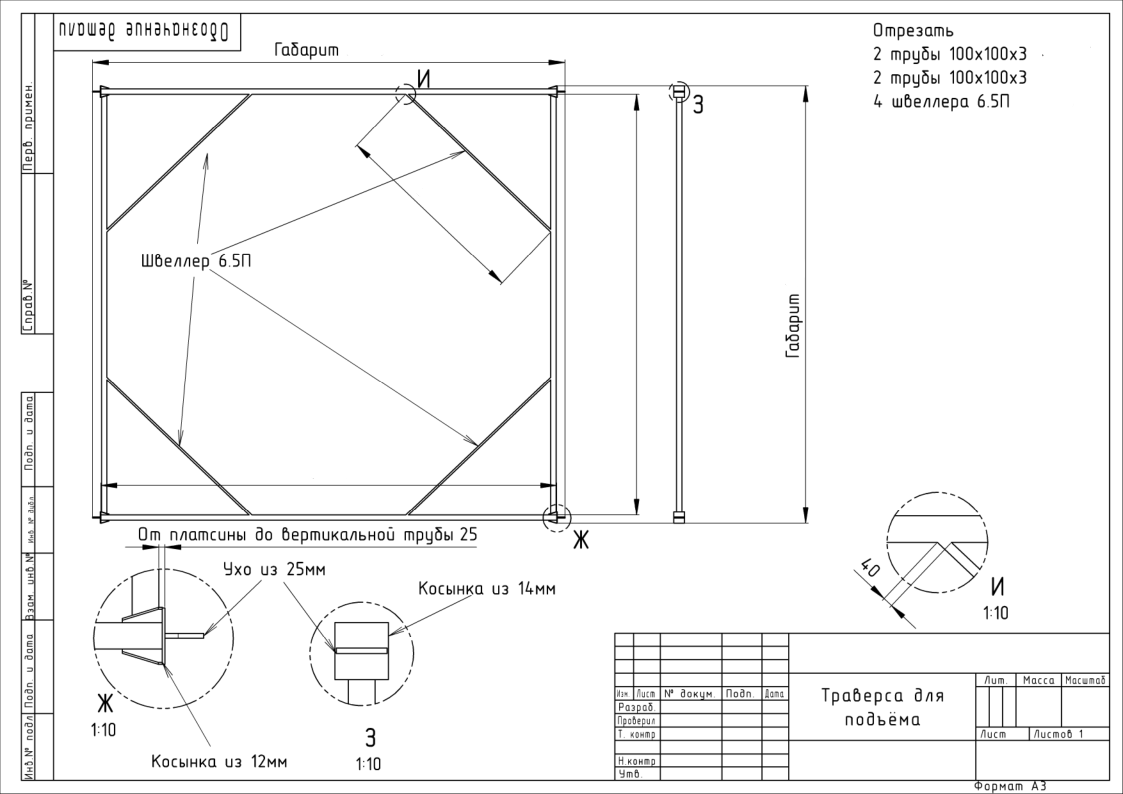
04
视频
将吊梁计算得到的竖向和横向位移方向与实际起吊过程进行了对比。视频中观察到的系统在重心不对称条件下的位移,与非线性模型所得结果一致。 吊梁侧部构件的局部变形特征也与应力和变形分析结果相符。通过将数值模型与结构的实际工作状态进行对比,可以确认所选计算模型适用于该系统的分析。